OVĚŘENÍ SPEKTRÁLNÍCH, RADIOMETRICKÝCH A GEOMETRICKÝCH VLASTNOSTÍ ZAŘÍZENÍ
DJI MAVIC 3M, DJI MATRICE 4E A DJI MATRICE 4T
Autor: Martin KRUPIČKA
Vedoucí práce: RNDr. Jakub Miřijovský, Ph.D.
Univerzita Palackého v Olomouci • Přírodovědecká fakulta • Katedra geoinformatiky
Olomouc 2026
ÚVOD
Bezpilotní letecké prostředky se v posledních letech staly běžnou součástí sběru prostorových dat v geoinformatice, dálkovém průzkumu Země i aplikované kartografii. Vedle běžných RGB kamer jsou stále častěji vybavovány také multispektrálními a termálními senzory, které rozšiřují možnosti jejich využití v zemědělství, environmentálním monitoringu, technických inspekcích i při tvorbě přesných fotogrammetrických výstupů.
Samotné technické parametry uváděné výrobcem však obvykle nepostihují celé chování senzoru v reálných podmínkách měření. Výsledná kvalita dat je ovlivněna výškou letu, atmosférickými podmínkami, charakterem povrchu, způsobem radiometrické kalibrace, geometrií snímání i navazujícím zpracováním. Právě proto je důležité ověřovat vlastnosti jednotlivých zařízení nejen podle katalogových údajů, ale i na základě experimentálně pořízených dat porovnaných s nezávislou referencí.
Tato diplomová práce se zaměřuje na odborné posouzení vlastností kamer na platformách DJI Mavic 3M, DJI Matrice 4E a DJI Matrice 4T. Multispektrální část hodnotí data z Mavic 3M vůči referenčním měřením spektrometrem ASD a vůči kalibračním panelům. Termální část porovnává teplotní výstupy z Matrice 4T s referenčními snímky ruční termokamery FLIR v letních i zimních podmínkách. Geometrická část je založena na vyhodnocení vlícovacích a kontrolních bodů zaměřených metodou GNSS a doplněna o posouzení doplňujících vlastností kamer, zejména vinětace a distorze.
Specifickým přínosem práce je propojení samotného hodnocení senzorů s tvorbou vlastních skriptů pro převod, kalibraci, vyhodnocení a vizualizaci dat. Práce tak neusiluje pouze o popis schopností testovaných zařízení, ale také o návrh metodického rámce, který může sloužit jako základ pro další navazující experimenty a praktické využití obdobných UAV systémů.
multispektrální datatermální datageometrická přesnostvinětace a distorzeGNSS a RTKvlastní skripty
CÍL PRÁCE
Cílem diplomové práce je odborně posoudit spektrální, radiometrické a geometrické vlastnosti kamer na zařízeních DJI Mavic 3M, DJI Matrice 4E a DJI Matrice 4T. Tento hlavní cíl vychází přímo ze zadání práce a je rozpracován do několika navazujících dílčích cílů odpovídajících skutečnému průběhu řešení, použitým datům i struktuře celé diplomové práce.
Prvním dílčím cílem je posoudit spektrální a radiometrické vlastnosti multispektrální kamery dronu DJI Mavic 3M. Za tímto účelem bylo provedeno multispektrální snímkování z různých letových výšek a současně zajištěno referenční měření pomocí ručního spektrometru ASD FieldSpec HandHeld 2. Smyslem této části práce bylo vyhodnotit, do jaké míry odpovídají hodnoty odrazivosti odvozené z UAV snímků referenčním hodnotám získaným terénním měřením a jak se ve výsledcích projevuje výška letu, použité pásmo a typ povrchu.
Druhým dílčím cílem je posoudit radiometrické vlastnosti termální kamery dronu DJI Matrice 4T. Termální data byla pořizována z různých letových výšek a teplotní výstupy byly porovnávány s referenčním měřením ruční termokamerou FLIR. Hodnocení bylo provedeno jak pro letní kampaň nad několika homogenními plochami, tak pro samostatný zimní experiment zaměřený na detailnější posouzení vlivu výšky letu na výslednou teplotu.
Třetím dílčím cílem je posoudit geometrické vlastnosti a polohovou přesnost kamerových systémů použitých na dronech DJI Mavic 3M, DJI Matrice 4E a DJI Matrice 4T. K naplnění tohoto cíle byly realizovány samostatné lety určené pro hodnocení geometrické přesnosti, přičemž jako referenční podklad byly využity vlícovací a kontrolní body zaměřené pomocí GNSS.
Čtvrtým dílčím cílem je analyzovat vybrané doplňující radiometrické a geometrické vlastnosti kamer, zejména vinětaci a distorzi. Práce se proto nezaměřuje pouze na samotné porovnání výsledných hodnot s referencemi, ale také na identifikaci možných zdrojů nejistoty, které vstupují do měření již na úrovni senzoru nebo během následného zpracování dat. Součástí cíle je rovněž tvorba vlastních skriptů a praktického, reprodukovatelného workflow pro převod, kalibraci, vyhodnocení a grafickou prezentaci výsledků.
POUŽITÁ ZAŘÍZENÍ
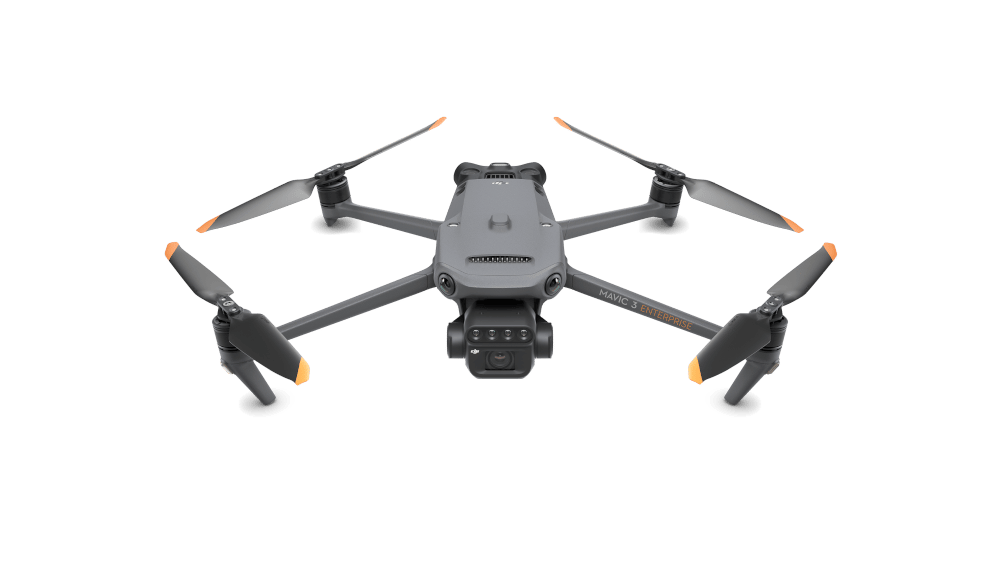
DJI Mavic 3M
DJI Mavic 3M, často označovaný jako Mavic 3 Multispectral, představuje kompaktní UAV platformu určenou zejména pro precizní zemědělství a environmentální monitoring. Kombinuje klasickou RGB kameru s multispektrálními pásmy G, R, RE a NIR. V této práci je hodnocena především radiometrická kvalita jeho multispektrálních dat, vliv výšky letu, použité kalibrace a dopad vinětace na výslednou reflektanci.
DJI Matrice 4E
DJI Matrice 4E je enterprise platforma určená především pro mapování, geodetické využití a fotogrammetrické zpracování. V práci slouží k ověření geometrických vlastností, polohové přesnosti a stability vnitřní orientace kamery. Díky zaměření na mapovací úlohy se u něj předpokládá vyšší geometrická stabilita než u kompaktnějších platforem.
DJI Matrice 4T
DJI Matrice 4T je varianta řady Matrice 4 se zaměřením na termální snímkování. V této práci je využita pro ověření přesnosti teplotních výstupů po převodu radiometrických R-JPEG snímků na teplotní rastry a pro sledování vlivu výšky letu, sezóny a typu povrchu na výslednou teplotu.
Vedle samotných UAV zařízení byly v práci využity také referenční přístroje a podpůrné technologie, zejména spektrometr ASD FieldSpec HandHeld 2 pro referenční měření odrazivosti, ruční termokamera FLIR pro referenční měření teploty a GNSS měření pro určení vlícovacích a kontrolních bodů v geometrické části práce.
DATA A METODY
Použité metody
Metodika práce je založena na kombinaci terénního sběru dat, referenční validace a navazujícího skriptového zpracování. V multispektrální části byla klíčová empirická liniová metoda (ELM), která byla použita k převodu digitálních hodnot na reflektanci. V geometrické části hrálo zásadní roli GNSS měření a fotogrammetrické zpracování v prostředí Agisoft Metashape. Celé workflow bylo doplněno o vlastní skripty v jazycích Python a R určené pro převody, extrakci ROI, výpočet metrik a tvorbu grafických výstupů.
Terénní práce
První sběr dat proběhl 9. září 2025 v okolí Chomoutovského jezera u Olomouce a byl zaměřen na ověření metodiky pořizování dat v reálných podmínkách a na získání referenční sady snímků pro Mavic 3M a Matrice 4T. V rámci tohoto dne byly realizovány lety ve výškách 40, 80 a 120 m nad několika typy povrchů, například nad vodou, trávou, betonem nebo dřevem. Současně byla pořizována pozemní referenční data pomocí ASD a FLIR.
Druhý sběr dat byl zaměřen především na doplňující multispektrální měření a na opakované hodnocení vinětace. Součástí metodiky byly také dva kalibrované odrazné terče SphereOptics s nominální reflektancí 95 % a 50 %, které byly snímány současně se scénou a sloužily jako podklad pro radiometrickou kalibraci a kontrolu výsledků.
Třetí sběr dat představoval zimní termální experiment realizovaný 24. února 2026 v okolí studentských kolejí v Olomouci. Tato kampaň přímo navazovala na předchozí zářijové termální měření, ale byla navržena tak, aby umožnila systematicky vyhodnotit vliv výšky letu na odhad povrchové teploty. Snímkování probíhalo v řadě výšek od 10 do 120 m a zahrnovalo beton, vodní hladinu, trávník i lidské tělo.
Zpracování multispektrálních dat
Multispektrální zpracování zahrnovalo přípravu referenčních měření ze spektrometru ASD, radiometrickou kalibraci snímků z DJI Mavic 3M a následné vyhodnocení jejich přesnosti. Data ze spektrometru byla nejprve převedena do textového formátu a z celé exportované sady byly vybrány pouze záznamy odpovídající referenčnímu měření. Následně byly vytvořeny podklady pro porovnání s hodnotami získanými z UAV snímků.
Pro samotné UAV snímky byl vytvořen vlastní nástroj založený na empirické liniové metodě. Kalibrace byla založena na známé odrazivosti referenčních panelů a na hodnotách z odpovídajících ROI ve snímku. Zpracování dále zahrnovalo kontrolu kvality dat, výběr vhodných scén, extrakci pixelových hodnot pro jednotlivé zájmové plochy a výpočet souhrnných statistik. Výsledky byly následně vyhodnoceny po jednotlivých pásmech i výškách letu.
Zájmové plochy (ROI) a referenční panely použité pro předzpracování a radiometrické vyhodnocení multispektrálních dat.
Zpracování termálních dat
Termální snímky z DJI Matrice 4T byly pořizovány ve formátu R-JPEG a pro kvantitativní analýzu musely být převedeny na teplotní rastry. Převod byl realizován s využitím DJI Thermal SDK a vlastního skriptového postupu, který umožnil jednotné nastavení parametrů ovlivňujících výpočet teploty, například emisivity, vzdálenosti, relativní vlhkosti nebo odražené zdánlivé teploty. Cílem bylo zajistit co nejvyšší reprodukovatelnost a vzájemnou srovnatelnost výstupů.
Referenční termální data z ruční kamery FLIR byla zpracována obdobně jednotným způsobem. U zimního experimentu byly z opakovaných snímků vytvářeny mediánové kompozity, aby se omezil vliv náhodných odchylek jednotlivých záběrů a zjednodušilo následné statistické vyhodnocení.
Zájmové plochy (ROI) použité pro extrakci teplotních hodnot v termálních datech z DJI Matrice 4T.
Přehled zájmových ploch využitých v rámci zimního termálního experimentu v okolí studentských kolejí v Olomouci.
Geometrická část a vinětace
Geometrická část byla založena na fotogrammetrickém zpracování dat v programu Agisoft Metashape. Před vlastním hodnocením bylo nutné sjednotit referenční systémy a připravit vlícovací i kontrolní body zaměřené v systému S-JTSK / Bpv. Výsledná přesnost byla vyhodnocena pomocí celkové polohové chyby, dílčích chyb ve směrech X, Y a Z a pomocí parametrů vnitřní orientace kamer.
Rozmístění vlícovacích a kontrolních bodů použitých pro hodnocení geometrické přesnosti.
Samostatná část metodiky byla věnována také měření vinětace. Po zhodnocení výsledků z obou experimentů se ukázalo, že nejlépe interpretovatelné jsou multispektrální snímky pořízené během opakovaného měření s bílým fotografickým plátnem. Z těchto snímků byly odvozeny horizontální, vertikální a diagonální jasové profily, na jejichž základě bylo možné posoudit radiální pokles jasu směrem k okrajům obrazu.
VÝSLEDKY
Kapitola shrnuje hlavní poznatky získané z analýzy multispektrálních, termálních a geometrických dat. Součástí výsledků jsou také vlastní skripty využité při zpracování dat, výpočtu metrik a tvorbě grafických výstupů, které byly v práci popsány výše a jsou dostupné na autorově GitHubu.
Výsledky analýzy multispektrálních dat
Výsledky multispektrální části byly prezentovány pomocí boxplotů porovnávajících rozdělení hodnot reflektance v jednotlivých ROI pro tři výšky letu a referenční měření spektrometrem ASD. Z grafů je patrné, že se u řady kombinací ploch a pásem s rostoucí výškou letu často zvětšovala odchylka od ASD, tento trend však nebyl ve všech případech zcela monotónní. Nejnižší průměrná absolutní chyba napříč všemi plochami a pásmy byla zjištěna při výšce 40 m, kde činila přibližně 0,102, zatímco při výšce 80 m dosahovala přibližně 0,134 a při 120 m přibližně 0,127.
Z hlediska souhrnných metrik se tak jako nejvhodnější jevila výška 40 m. Z hlediska pásem se jako méně problematické ukázalo pásmo G, zatímco nejproblematičtější bylo pásmo NIR. Zároveň se ukázalo, že nejnižší odchylky vůči ASD vykazoval panel PAN95, nicméně právě u této plochy byla dodatečně identifikována vysoká pravděpodobnost lokální saturace části scén. Naopak u tmavších a opticky složitějších povrchů, jako jsou asfalt, štěrk nebo voda, se projevovaly výraznější rozdíly a UAV data bývala častěji nadhodnocená.
Výsledky zároveň naznačují, že kalibrace založená pouze na jednom světlém referenčním panelu umožnila relativně dobré škálování v oblasti vyšších reflektancí, ale hůře postihovala chování senzoru u nízkoreflektančních ploch. Interpretace absolutních hodnot reflektance proto musí být opatrná a výsledky je vhodnější chápat především jako obraz obecných trendů a relativních rozdílů mezi plochami, pásmy a výškami letu.
Ukázka boxplotu porovnávajícího hodnoty reflektance získané z UAV dat a referenčního měření ASD pro vybranou plochu a pásmo.
Výsledky analýzy termálních dat
Termální část práce ukázala, že výsledná teplota odvozená z UAV dat je výrazně citlivá na výšku letu i na typ povrchu. V rámci letní kampaně se u většiny sledovaných ploch se zvyšující se výškou letu zvyšovala také odchylka vůči referenčnímu měření FLIR. Nejvýraznější trend se projevil u povrchů s vyšší prostorovou heterogenitou, zejména u dřeva a travnatých ploch. U některých povrchů dosahoval bias ve výšce 120 m hodnot přibližně 9 až 13 °C.
Zimní experiment ukázal, že směr i velikost odchylky nejsou univerzální. Nejstabilnější výsledky přinesl beton, kde souhrnné metriky dosáhly MAE přibližně 0,54 °C a RMSE přibližně 0,65 °C. Odlišně se chovala vodní hladina, která ve vyšších výškách přecházela k podhodnocování teplot, pravděpodobně vlivem atmosféry a reflexe studené oblohy. U trávníku UAV data ve většině výšek teplotu nadhodnocovala a MAE činila přibližně 3,31 °C. Specifickou kategorií byla plocha BRUS, tedy měření lidského trupu, kde UAV ve všech výškách odhadovalo vyšší teploty než referenční FLIR a souhrnná MAE činila přibližně 3,9 °C.
Z termálních výsledků vyplývá, že pro aplikace vyžadující přesnost blízkou deklarovaným hodnotám výrobce je vhodné držet se především nižších letových výšek. V podmínkách této práce se jako nejspolehlivější ukázaly výšky kolem 40 m, zejména u homogennějších povrchů a v příznivějších zimních podmínkách.
Příklad boxplotu zobrazujícího výsledky měření teploty na ploše BET v rámci termální části práce.
Příklad boxplotu pro plochu BRUS, na které bylo porovnáváno UAV termální měření s referenčními daty z ruční kamery FLIR.
Výsledky hodnocení geometrických vlastností a polohové přesnosti
U zařízení DJI Matrice 4E dosáhla celková polohová chyba po optimalizaci kamer hodnoty 0,018 m, přičemž dílčí chyby ve směrech X, Y a Z činily 0,014 m, 0,008 m a 0,008 m. Nejvyšší odchylka na jednotlivém bodě dosáhla 0,037 m. U zařízení DJI Mavic 3M byla celková chyba vyšší, konkrétně 0,024 m, a odpovídající chyby ve směrech X, Y a Z činily 0,017 m, 0,013 m a 0,012 m, přičemž maximální odchylka dosáhla 0,045 m. Oba systémy tedy dosáhly centimetrové přesnosti, avšak Matrice 4E poskytla přesnější a současně stabilnější výsledky.
Z exportovaných parametrů vnitřní orientace vyplynulo, že obě RGB kamery vykazovaly velmi podobné kalibrační charakteristiky. U RGB kamer dominovalo radiální zkreslení se záporným koeficientem k1, což odpovídá soudkovitému zkreslení běžnému u tohoto typu optiky. U multispektrálních pásem Mavic 3M byla geometrie rovněž relativně konzistentní, i když se v některých pásmech, zejména v pásmu G, projevovala větší odchylka polohy hlavního bodu.
Výsledky hodnocení vinětace
Po zpracování snímků z obou experimentů zaměřených na měření vinětace se ukázalo, že nejméně byly vnějšími podmínkami ovlivněny multispektrální snímky pořízené během druhého experimentu. Právě u nich byl patrný nejvěrohodnější průběh jasových profilů a nejmenší známky zkreslení způsobeného nehomogenním osvětlením snímané plochy.
Nejvýraznější pokles hodnot byl zaznamenán v diagonálních profilech, kde vinětace dosahovala přibližně 45 až 49 %. V pásmu G činil pokles 47,75 % ve směru D1 a 47,30 % ve směru D2, v pásmu NIR 46,28 % a 46,18 %, v pásmu R 45,19 % a 44,87 % a v pásmu RE 48,58 % a 48,44 %. V horizontálním směru byly poklesy nižší a pohybovaly se přibližně mezi 27,78 a 30,76 %, zatímco ve vertikálním směru činily zhruba 18,08 až 20,53 %. Výsledky tak potvrzují poměrně výraznou radiální vinětaci, která je u tohoto typu multispektrálních kamer očekávaná.
Příklad jasového profilu použitého pro hodnocení vinětace multispektrální kamery DJI Mavic 3M v pásmu G.
ZÁVĚR
Diplomová práce se zabývala ověřením spektrálních, radiometrických a geometrických vlastností kamer na zařízeních DJI Mavic 3M, DJI Matrice 4E a DJI Matrice 4T. Veškerá data byla pořízena v rámci tří samostatných terénních kampaní realizovaných v různých ročních obdobích a lokalitách v okolí Olomouce. Výsledky ukázaly, že kvalita výstupů je výrazně ovlivněna nejen typem senzoru, ale také výškou letu, použitou kalibrací, charakterem povrchu a podmínkami akvizice.
V multispektrální části se ukázalo, že s rostoucí výškou letu obecně narůstá odchylka od referenčního měření ASD. Jako relativně nejvhodnější výška se v rámci zkoumaného datasetu jevila hladina 40 m, kde průměrná MAE dosáhla přibližně 0,102. Nejproblematičtějším pásmem bylo NIR s průměrnou MAE přibližně 0,179. Výsledky je však nutné interpretovat s ohledem na metodická omezení kalibrace, zejména na využití jediného referenčního panelu a na lokální saturaci části vstupních snímků.
V termální části práce bylo potvrzeno, že zařízení DJI Matrice 4T může při nízkých výškách letu dosahovat přesnosti blízké výrobcem deklarovaným hodnotám, avšak se zvyšující se výškou letu se odchylka často výrazně zvětšuje. Zimní podmínky se ukázaly jako příznivější pro přesnost termálního měření než kampaň letní. Beton vykazoval velmi dobrou shodu s referencí, zatímco u vegetace, vody nebo lidského těla byla závislost na výšce letu výraznější a složitější.
Geometrická část ukázala, že DJI Matrice 4E i DJI Mavic 3M dosahují centimetrové polohové přesnosti odpovídající profesionálním fotogrammetrickým aplikacím. U multispektrálních pásem byla současně potvrzena výrazná radiální vinětace s poklesem hodnot v diagonálních profilech přibližně 45–49 %. Celkově lze konstatovat, že testovaná zařízení jsou pro kvantitativní aplikace využitelná, avšak pouze při respektování limitů jednotlivých senzorů a při pečlivě navržené metodice sběru a zpracování dat.
Přínosem práce je nejen souhrnné zhodnocení testovaných zařízení, ale také návrh vlastního metodického postupu a soubor skriptů pro převod, kalibraci a vyhodnocení dat. Tyto výstupy mohou sloužit jako praktický základ pro další experimenty a jako metodický referenční rámec pro další uživatele těchto platforem v geoinformatické a kartografické praxi.
SUMMARY
Verification of Spectral, Radiometric, and Geometric Properties of DJI Mavic 3M, Matrice 4E, and Matrice 4T Devices
This master thesis focuses on the verification of the spectral, radiometric and geometric properties of the DJI Mavic 3M, DJI Matrice 4E and DJI Matrice 4T platforms. The main goal is to assess the quality of data acquired by these UAV systems and to evaluate their suitability for multispectral, thermal and photogrammetric applications under real field conditions.
Multispectral data from the DJI Mavic 3M were compared with calibrated reference panels and in situ measurements from an ASD FieldSpec HandHeld 2 spectrometer. Thermal data from the DJI Matrice 4T were evaluated against reference imagery from a handheld FLIR thermal camera in both summer and winter conditions. Geometric accuracy was assessed using ground control points and check points surveyed by GNSS and by analysing internal camera calibration parameters.
The results show that output quality depends not only on the sensor type itself, but also on flight height, calibration strategy, surface character and environmental conditions. The work also includes the evaluation of additional camera properties, especially vignetting, and presents custom scripts for data conversion, calibration, statistical evaluation and visualization. Besides the final comparison of the tested devices, an important contribution of the thesis is the proposal of a reproducible methodological workflow that can be used in follow-up research and applied UAV practice.
ODKAZY A STAŽENÍ
Univerzita Palackého v Olomouci, Katedra geoinformatiky